24.09.2026 von Viktor Siebert
Yaskawa SGMEV-08DDA6C: Encoderaussetzer stoppt Maschine im Tandembetrieb
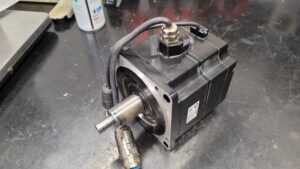
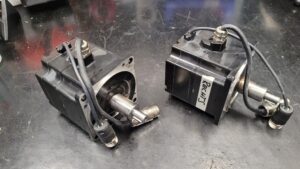
Die Maschine stoppte während der Bearbeitung. Für den Kunden wirkte es, als würde einer der beiden Servomotoren in die Überlast geraten. Gleichzeitig vermutete er bereits einen Fehler am Encoder. In der Maschine arbeiten zwei Yaskawa AC Servo Motoren SGMEV-08DDA6C im Tandem zwischen den Spitzen. Der Verdacht richtete sich auf den linken Motor. Um auch den zweiten Antrieb einzubeziehen, erhielt industrypart beide Motoren mit der Kennzeichnung für links und rechts zur Prüfung.
Dieser Reparaturfall zeigt, warum sich die Ursache eines Maschinenstopps nicht allein aus dem beobachteten Verhalten ableiten lässt. Eine scheinbare Überlast, eine gestörte Positionsrückmeldung und eine mechanische Schwergängigkeit können aus Sicht des Bedieners ähnlich wirken. Für die Reparatur ist jedoch entscheidend, welcher Fehler tatsächlich vorliegt.
Zwei Motoren in einer gemeinsamen Anwendung
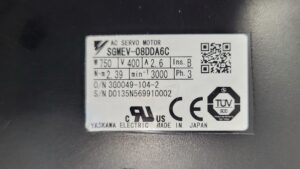
Der SGMEV-08DDA6C ist ein Yaskawa AC Servomotor. Das Typenschild des vorliegenden Motors nennt 750 W, 400 V, 2,6 A und eine Nenndrehzahl von 3.000 U/min. Das Nenndrehmoment beträgt 2,39 Nm. In der Kundenanlage werden die Motoren mit Yaskawa Servopacks SGDV-3R5D11A betrieben.
Nach Kundenangabe laufen beide Motoren im Tandem zwischen den Spitzen. Damit betrifft die Fehlersuche eine Anwendung, in der zwei Antriebe zusammenarbeiten. Ein Problem an einem Motor kann die gemeinsame Bearbeitung unterbrechen. Deshalb war die Einsendung beider Motoren sinnvoll, obwohl zunächst nur der linke Motor verdächtig erschien. Aus der Bezeichnung Tandembetrieb allein lässt sich allerdings noch keine bestimmte Regelungsarchitektur oder Parametrierung der Maschine ableiten.
Diagnose: Ein Encoder setzte aus
Bei einem der Motoren bestätigte sich ein Defekt: Der Encoder setzte aus. Verbaut war ein Yaskawa UTTIH-B20DG. Dieser Befund war die Grundlage für den gezielten Austausch des Gebers.
Der Encoder liefert die Rückmeldung über die Rotorposition. Diese Information benötigt der Servoantrieb für den geregelten Betrieb des Motors. Fällt die Rückmeldung zeitweise aus, fehlt dem Antrieb eine wesentliche Information. Ein solcher Fehler kann den Betrieb unterbrechen, auch wenn der Motor mechanisch zunächst unauffällig erscheint.
Der Kunde beschrieb das Verhalten als eine Art Überlast. Ein konkreter Alarmcode wurde für diesen Fall jedoch nicht übermittelt. Deshalb ordnen wir dem Maschinenstopp weder A.710 noch A.720 oder einen bestimmten Encoderalarm nachträglich zu. Die vorliegende SGDV-Alarmliste unterscheidet zwischen Überlastmeldungen und Fehlern der Encoderkommunikation. Welche Meldung tatsächlich angezeigt wurde, müsste anhand des Alarmspeichers oder einer dokumentierten Anzeige geklärt werden.
Ebenso bleibt offen, wodurch der Encoder intern geschädigt wurde. Feuchtigkeit, ein Kabelproblem oder ein temperaturabhängiger Elektronikfehler dürfen ohne entsprechenden Befund nicht als Ursache dieses Falls dargestellt werden. Gesichert ist hier der festgestellte Aussetzer des Encoders.
Neuer Encoder, passend zum Motor programmiert und justiert
Wir ersetzten den defekten UTTIH-B20DG durch einen neuen Encoder. Anschließend wurde der neue Geber exakt auf den Motor programmiert und justiert.
Dieser Arbeitsschritt gehört wesentlich zur Reparatur. Der mechanische Einbau allein beschreibt den Austausch nicht vollständig. Die Rückmeldung muss zum Motor passen und korrekt zugeordnet sein. Deshalb wurden in diesem Fall sowohl die Programmierung als auch die Justage vorgenommen. Konkrete Einstellwerte bleiben motorspezifisch und sind keine allgemeine Anleitung für andere Ausführungen.
Bei der Wiederinbetriebnahme in der Maschine sind außerdem die Vorgaben des Maschinenherstellers zu berücksichtigen. Eine motorspezifische Encoderjustage ersetzt nicht automatisch eine gegebenenfalls erforderliche Referenzierung oder den Abgleich maschinenseitiger Positionsbezüge.
Vollständige Überholung des Motors
Neben dem Austausch des defekten Encoders wurde der betroffene Motor vollständig zerlegt. Wir reinigten die Bauteile, erneuerten Lager und Dichtungen und lackierten den Motor. Damit umfasste die Arbeit auch die mechanische Überholung.
Lager und Dichtungen erfüllen unterschiedliche Aufgaben. Die Lager führen den Rotor und ermöglichen seine Drehbewegung. Die Dichtungen schützen die dafür vorgesehenen Übergänge gegen das Eindringen von Verunreinigungen. Ihr Zustand ist für einen Motor im industriellen Einsatz relevant. Der Austausch dieser Teile ist hier dokumentiert. Daraus lässt sich jedoch nicht ableiten, dass ein Lager- oder Dichtungsschaden den ursprünglichen Maschinenstopp verursacht hat.
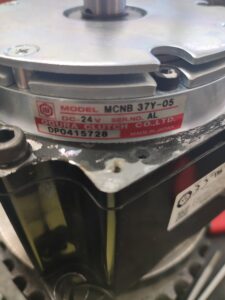
Auch die eingebaute Bremse wurde bearbeitet. Es handelt sich um eine OGURA-CLUTCH MCNB37Y-05 mit 24 V Gleichspannung. Sie wurde gereinigt und justiert. Ein Austausch der Bremse war nicht Bestandteil der beschriebenen Reparatur. Diese Unterscheidung ist wichtig: Erneuert wurden Encoder, Lager und Dichtungen; die vorhandene Bremse blieb erhalten.
Prüfung unter Last am Yaskawa-Testplatz
Nach der Überholung wurde der Motor abschließend unter Last geprüft. Für die Prüfung steht bei industrypart eine Testanlage mit Yaskawa-SGDV-Servopack zur Verfügung. Dadurch kann der Motor zusammen mit passender Antriebselektronik betrieben werden.
Ein Belastungstest ergänzt die Arbeiten am zerlegten Motor um die Prüfung im Betrieb. Gerade bei einem zuvor zeitweise aussetzenden Encoder ist der Zusammenhang zwischen Motor, Rückmeldung und Servopack entscheidend. Die mitgelieferte Videoaufnahme dokumentiert einen Ausschnitt des Testaufbaus. Ihre Länge ist kein Nachweis für die gesamte Prüfdauer.
Konkrete Lastwerte, eine vollständige Messkurve und die Dauer des Prüfprogramms liegen für diesen Bericht nicht vor. Deshalb nennen wir keine erfundenen Prüfwerte. Auch ein gemeinsamer Tandemtest mit der vollständigen Kundensteuerung wird hier nicht behauptet. Bestätigt ist die abschließende Prüfung des überholten Motors unter Last.
Hinweise für den weiteren Betrieb
Bei erneut auftretenden Maschinenstopps sollten die vollständige Alarmanzeige, die betroffene Achse und die Betriebsbedingungen festgehalten werden. Hilfreich ist insbesondere, ob der Fehler beim Beschleunigen, während der Bearbeitung oder erst nach längerer Betriebszeit auftritt. Solche Angaben erleichtern die Unterscheidung zwischen Rückmeldungsfehlern, mechanischen Problemen und tatsächlicher Überlast.
Zusätzlich verdienen die äußeren Kabel, Steckverbindungen und Dichtstellen Aufmerksamkeit. Beschädigte Leitungen oder Verunreinigungen an Anschlüssen können die Fehlersuche erschweren. Prüfungen und Eingriffe müssen sich nach den Unterlagen des jeweiligen Motors, Servopacks und Maschinenherstellers richten. Bei zwei zusammenarbeitenden Motoren ist außerdem die korrekte Zuordnung zu den jeweiligen Maschinenachsen beizubehalten.
Der entscheidende Befund in diesem Fall war der aussetzende Encoder. Die Reparatur verband dessen Ersatz und motorspezifische Anpassung mit einer vollständigen mechanischen Überholung, der Bearbeitung der vorhandenen Bremse und einer abschließenden Lastprüfung.
Preis, Lieferzeit und weitere Informationen
Preis und Bearbeitungszeit für die Reparatur eines Yaskawa SGMEV-08DDA6C
Weitere Informationen zu unseren Reparaturen von Yaskawa Sigma-V-Servomotoren finden Sie hier:
https://www.industrypart.com/de/yaskawa-sigma-v
Unser Herstellerbereich für Yaskawa-Antriebstechnik:
https://www.industrypart.com/de/manufacturers/yaskawa
Kontaktieren Sie uns gerne bei Fragen zu Ihrer Yaskawa-Motorentechnik oder zu einem konkreten Fehlerfall.
Technischer Block: Yaskawa SGMEV-08DDA6C
| Merkmal | Belegte Angabe |
|---|
| Hersteller | Yaskawa Electric |
| Modell | SGMEV-08DDA6C |
| Geräteart | AC Servomotor |
| Nennleistung | 750 W |
| Spannung laut Typenschild | 400 V |
| Nennstrom | 2,6 A |
| Nenndrehmoment | 2,39 Nm |
| Nenndrehzahl | 3.000 U/min |
| Phasen | 3 |
| Isolationsklasse | B |
| O/N laut Typenschild | 3G0049-104-2 |
| Encoder laut Reparaturangabe | Yaskawa UTTIH-B20DG |
| Bremse | OGURA-CLUTCH MCNB37Y-05, DC 24 V |
| Servopack in der Kundenanlage | SGDV-3R5D11A laut Kundenangabe |
| Einsatz im konkreten Fall | Zwei Motoren im Tandem zwischen den Spitzen |
| Gewicht, Abmessungen, Schutzart, Baujahr | In den vorliegenden Unterlagen nicht eindeutig belegt |
| Manual-Referenz | Hochgeladener Auszug „Alarm Liste – Deutsch-14.pdf“, Kapitel 10.1.1 |
Die Spannung am Motortypenschild ist keine Aufforderung zum direkten Netzanschluss. Der Betrieb erfolgt am dafür vorgesehenen Servoantrieb. Aus diesem Fall lässt sich keine allgemeine Austauschbarkeit unterschiedlicher SGDV-Varianten ableiten.
Funktion und Bestandteile
| Bestandteil | Aufgabe | Arbeit in diesem Fall |
|---|
| Stator und Rotor | Umwandlung elektrischer Energie in mechanisches Drehmoment | Motor vollständig zerlegt und gereinigt; kein Wicklungstausch angegeben |
| Encoder UTTIH-B20DG | Positionsrückmeldung an den Servoantrieb | Neu ersetzt, auf den Motor programmiert und justiert |
| Bremse MCNB37Y-05 | Bremsfunktion im Motor | Vorhandene Bremse gereinigt und justiert |
| Lager | Führung des Rotors | Ersetzt |
| Dichtungen | Abdichtung der vorgesehenen Übergänge | Ersetzt |
| Gehäuse | Mechanischer Schutz | Gereinigt und lackiert |
| SGDV-Servopack | Versorgung und Regelung des Motors | Bestandteil des Prüfaufbaus; kein Reparaturauftrag am Servopack beschrieben |
Alarmmeldungen und Fehlersuche
Die folgenden Meldungen stammen aus dem bereitgestellten SGDV-Manualauszug, gedruckte Seiten 10-3 bis 10-5. Sie sind technische Orientierung, keine Liste der in diesem Fall aufgetretenen Alarme. Die Prüfhinweise sind allgemeine fachliche Einordnung und keine vollständig wiedergegebene Hersteller-Reparaturanweisung.
| Code | Alarmbezeichnung im Manual | Bedeutung, sinngemäß | Allgemeiner Prüfansatz |
|---|
| A.710 | Überlast: Hohe Last | Drehmoment erheblich über Nennwert für kurze Zeit | Last, Mechanik, Bremsfreigabe und Betriebsprofil prüfen |
| A.720 | Überlast: Niedrige Last | Drehmoment dauerhaft über Nennwert | Dauerlast und mechanische Schwergängigkeit untersuchen |
| A.810 | Fehler Encoder-Backup | Encoder-Spannungsversorgungen ausgefallen, Positionsdaten verloren | Versorgung und gegebenenfalls Backup-System prüfen; Wiederherstellung nach Manual |
| A.820 | Fehler Encoder-Prüfsumme | Prüfsummen des Encoder-Speichers fehlerhaft | Encoder und gespeicherte Daten fachgerecht untersuchen |
| A.830 | Batteriefehler des Absolutwertgebers | Batteriespannung nach Einschalten unter Grenzwert | Batterie und Verbindung gemäß Ausführung prüfen |
| A.840 | Fehler Encoderdaten | Daten im Encoder fehlerhaft | Encoderdiagnose und korrekte Zuordnung prüfen |
| A.850 | Überdrehzahl Encoder | Encoder drehte beim Einschalten mit hoher Drehzahl | Bewegungszustand beim Einschalten prüfen |
| A.860 | Überhitzung Encoder | Innentemperatur des Encoders zu hoch | Temperaturbedingungen und Wärmequellen prüfen |
| A.C90 | Verbindungsfehler Encoder | Keine Kommunikation zwischen Servopack und Encoder möglich | Leitung, Steckverbindungen, Versorgung und Encoder prüfen |
| A.C91 | Positionsdatenfehler Encoderverbindung | Fehler bei Berechnung der Encoder-Positionsdaten | Rückmeldung und Übertragungsweg untersuchen |
| A.C92 | Timer-Fehler Encoderverbindung | Fehler im Kommunikationstimer zwischen Encoder und Servopack | Kommunikationsweg und beteiligte Komponenten prüfen |
| A.CA0 | Parameterfehler Encoder | Encoder-Parameter fehlerhaft | Motorspezifische Daten und Zuordnung prüfen |
| A.Cb0 | Rückkopplungsfehler Encoder | Inhalt der Encoderkommunikation fehlerhaft | Encoder, Kommunikation und mögliche Störeinflüsse prüfen |
Ein Encoderalarm allein beweist keinen Defekt des Gebers. Auch der Übertragungsweg und die Versorgung gehören zur Fehlersuche. Im vorliegenden Reparaturfall wurde der Encoderaussetzer unabhängig davon ausdrücklich als Befund bestätigt.