18.09.2026 von Viktor Siebert
Yaskawa SGM-08V3B4 Servomotor: Positionsfehler durch defekten Encoder TRD-Y2048
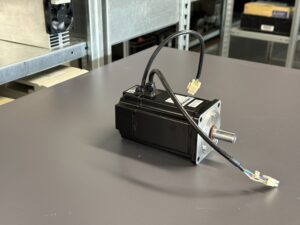
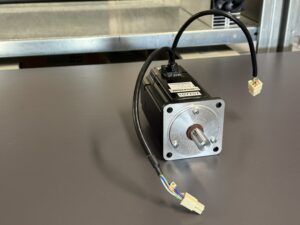
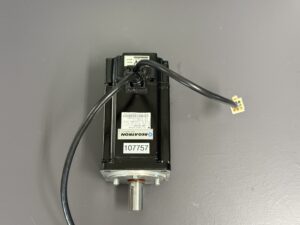
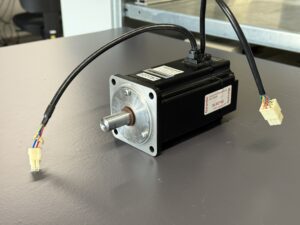
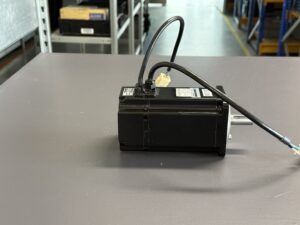
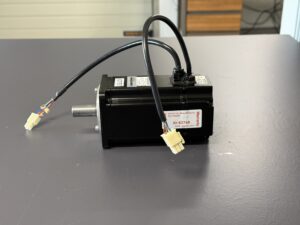
Der Yaskawa AC Servomotor SGM-08V3B4 wurde zur Überprüfung und Instandsetzung an industrypart geschickt. Der Motor war in einem Teilapparat eingebaut, der Werkstücke beziehungsweise Bauteile präzise in vorgegebenen Winkelschritten positioniert.
Nach Angaben des Kunden wurden die geforderten 90-Grad-Positionen nicht mehr zuverlässig erreicht. Der Teilapparat blieb wiederholt außerhalb der vorgegebenen Position stehen. Der Kunde vermutete deshalb, dass der im Motor verbaute Encoder die Bewegung nicht mehr korrekt erfasst beziehungsweise einzelne Impulse nicht mehr zuverlässig zählt.
Der Yaskawa SGM-08V3B4 arbeitet in dieser Anwendung zusammen mit einem Yaskawa SGDB-10ADG Servo Drive. Als Rückführungssystem ist ein Yaskawa TRD-Y2048 Encoder verbaut.
Fehlerbild in der Maschine
Das vom Kunden beschriebene Fehlerbild war kein vollständiger Stillstand des Motors. Der Servomotor konnte grundsätzlich noch bewegt werden, die geforderte Winkelposition wurde jedoch nicht mehr sauber angefahren.
Gerade bei einem Teilapparat ist eine genaue Positionierung entscheidend. Wenn eine Drehbewegung von beispielsweise 90 Grad vorgegeben wird, muss der Servo Drive über die Rückmeldesignale des Encoders jederzeit erkennen können:
- in welcher Position sich die Motorwelle befindet,
- in welche Richtung sie sich bewegt,
- wie schnell die Bewegung erfolgt,
- und wann die vorgegebene Zielposition erreicht ist.
Werden Encoderimpulse fehlerhaft, unvollständig oder nicht mehr gleichmäßig übertragen, entsteht eine Abweichung zwischen der tatsächlichen und der vom Antrieb erfassten Position. Das kann dazu führen, dass der Teilapparat seine Zielposition nicht exakt erreicht oder sich die Abweichung nach mehreren Positioniervorgängen weiter vergrößert.
Aufgabe des Yaskawa TRD-Y2048 Encoders
Der TRD-Y2048 ist das Rückführungssystem des Servomotors. Er erfasst die Drehbewegung und Position der Motorwelle und stellt dem Yaskawa SGDB-10ADG die entsprechenden Rückmeldesignale zur Verfügung.
Der Servo Drive vergleicht die vorgegebene Sollposition fortlaufend mit der vom Encoder gemeldeten Istposition. Aus dieser Abweichung berechnet die Servoregelung die erforderliche Bewegung des Motors.
Ein fehlerhaftes Encodersignal kann sich deshalb nicht nur durch eine eindeutige Alarmmeldung bemerkbar machen. Je nach Art des Defekts sind auch sporadische oder schleichende Fehler möglich. Dazu zählen ungenaue Positionierungen, abweichende Winkel, ein unruhiger Motorlauf oder Positionsabweichungen, die erst nach mehreren Bewegungszyklen sichtbar werden.
Im vorliegenden Fall hatte der Kunde keine konkrete Alarmanzeige genannt. Ausschlaggebend war die nicht mehr reproduzierbare 90-Grad-Positionierung des Teilapparats.
Eingangskontrolle und Diagnose
Nach dem Eingang wurde der Yaskawa SGM-08V3B4 zunächst anhand des Typenschilds und der vorhandenen Anschluss- und Encoderdaten identifiziert.
Auf dem Typenschild sind unter anderem folgende Werte angegeben:
- Nennleistung: 750 W
- Nennspannung: 200 V
- Nennstrom: 4,4 A
- Nenndrehmoment: 2,39 Nm
- Nenndrehzahl: 3.000 U/min
- Isolationsklasse: B
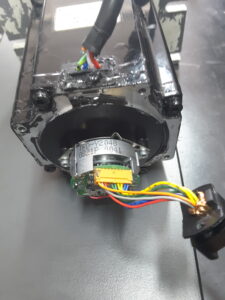
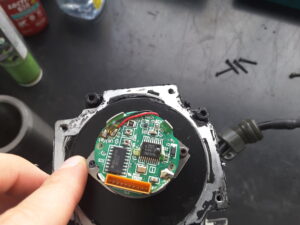
Bei der Diagnose wurde der Encoder als Ursache des Positionierungsfehlers festgestellt. Der verbaute Yaskawa TRD-Y2048 lieferte keine zuverlässige Grundlage mehr für eine präzise Lageregelung.
Bei einem solchen Fehlerbild müssen neben dem Encoder grundsätzlich auch die zugehörigen Leitungen, Steckverbindungen und die Signalübertragung zum Servo Drive betrachtet werden. Ebenso ist zu prüfen, ob mechanisches Spiel im Teilapparat, in der Kupplung oder im Getriebe eine vergleichbare Positionsabweichung verursacht.
Im vorliegenden Reparaturfall lag die Ursache jedoch im Encodersystem des Motors.
Austausch des defekten Encoders
Der defekte Yaskawa TRD-Y2048 Encoder wurde ersetzt. Beim Austausch eines Motorencoders genügt es nicht, lediglich ein mechanisch passendes Gebersystem zu montieren.
Der Encoder muss zur jeweiligen Motorausführung und zum verwendeten Servo Drive passen. Außerdem sind die korrekte mechanische Montage, die Ausrichtung, die Signalfolge und die sichere Verbindung mit der Motorwelle entscheidend. Bereits kleine Abweichungen können zu einem unruhigen Motorlauf, einer falschen Drehrichtung der Rückführung oder erneuten Positionierungsproblemen führen.
Nach dem Einbau wurde die Encoderfunktion deshalb nicht isoliert beurteilt, sondern zusammen mit dem Servomotor und dem originalen Yaskawa SGDB-10ADG geprüft.
Erneuerung von Lagern und Dichtungen
Im Rahmen der Instandsetzung wurden außerdem die Lager und Dichtungen des Servomotors erneuert. Diese Arbeiten gehören bei industrypart zur Überholung eines Servomotors.
Verschlissene Lager können mechanisches Spiel, Laufgeräusche, Vibrationen und einen unruhigen Rundlauf verursachen. Bei Anwendungen mit hoher Positioniergenauigkeit können solche mechanischen Einflüsse ebenfalls die Genauigkeit der Achse beeinträchtigen.
Die Dichtungen schützen das Motorinnere und das Encodersystem vor Verschmutzung, Öl, Kühlmittel und anderen äußeren Einflüssen. Beschädigte oder gealterte Dichtungen erhöhen das Risiko, dass Verunreinigungen in den Motor oder in den Bereich des Encoders eindringen.
Durch die gemeinsame Erneuerung von Encoder, Lagern und Dichtungen wurde daher nicht nur der festgestellte elektronische Fehler beseitigt, sondern der Motor auch mechanisch überholt.
Funktions- und Positionierungsprüfung mit originalem Servo Drive
Nach Abschluss der Arbeiten wurde der Yaskawa SGM-08V3B4 mit einem originalen Yaskawa SGDB-10ADG Servo Drive geprüft.
Diese Kombination ist für eine aussagekräftige Abschlussprüfung besonders wichtig. Der Servo Drive versorgt den Motor, verarbeitet die Encoderimpulse und regelt Drehzahl, Drehrichtung und Position. Dadurch lässt sich das Zusammenspiel zwischen Motor, Encoder und Antriebselektronik unter realitätsnahen Bedingungen kontrollieren.
Während der Prüfung wurden der Motorlauf und die Rückführung des neuen Encoders kontrolliert. Ein besonderer Schwerpunkt lag auf der Positionierfunktion, da genau hier das vom Kunden gemeldete Problem aufgetreten war.
Nach der Instandsetzung konnte der Motor die vorgegebenen Positionen wieder fehlerfrei anfahren. Die Positionierung mit dem neuen TRD-Y2048 Encoder funktionierte zusammen mit dem originalen SGDB-10ADG zuverlässig. Das ursprüngliche Fehlerbild war während der Abschlussprüfung nicht mehr feststellbar.
Warum ein Motortest ohne passenden Servo Drive nicht ausreicht
Eine reine Widerstands- oder Isolationsmessung kann wichtige Hinweise zum Zustand der Motorwicklungen geben. Sie bestätigt jedoch nicht, dass die komplette Servoregelung und Positionserfassung ordnungsgemäß funktionieren.
Gerade bei Encoderfehlern ist eine dynamische Prüfung notwendig. Erst im Betrieb lässt sich feststellen, ob:
- die Encodersignale vollständig übertragen werden,
- die Signalfolge zur Drehrichtung passt,
- der Servo Drive die Motorposition korrekt erkennt,
- der Motor gleichmäßig läuft,
- und vorgegebene Positionen reproduzierbar erreicht werden.
Aus diesem Grund wurde der SGM-08V3B4 zusammen mit dem vorgesehenen Yaskawa Servo Drive und nicht nur als einzelner Motor geprüft.
Präventive Hinweise für Teilapparate und Positionierachsen
Bei beginnenden Positionierungsproblemen sollte nicht weitergearbeitet werden, bis eine deutliche Alarmmeldung erscheint. Fehlerhafte Positionen können Ausschuss, Werkzeugschäden oder Kollisionen verursachen.
Bei vergleichbaren Anwendungen sollten regelmäßig folgende Punkte kontrolliert werden:
- Zustand des Encoderkabels und der Steckverbindungen
- sichere Erdung und Abschirmung der Signalleitungen
- mechanisches Spiel in Kupplung, Getriebe und Teilapparat
- ungewöhnliche Lagergeräusche oder Vibrationen
- Verschmutzung durch Öl, Staub oder Kühlmittel
- vollständige Alarmanzeige am Servo Drive
- Entwicklung der Positionsabweichung über mehrere Bewegungszyklen
Vor dem Austausch eines Motors oder Encoders sollten außerdem die vollständige Motorbezeichnung, die Encoderbezeichnung und der verwendete Servo Drive dokumentiert werden. Unterschiedliche Ausführungen können äußerlich ähnlich aussehen, elektrisch oder hinsichtlich der Rückführung jedoch nicht kompatibel sein.
Fazit
Die ungenaue 90-Grad-Positionierung des Teilapparats wurde durch einen defekten Yaskawa TRD-Y2048 Encoder am Servomotor SGM-08V3B4 verursacht.
Im Rahmen der Instandsetzung wurde der defekte Encoder ersetzt. Zusätzlich wurden die Lager und Dichtungen des Motors erneuert. Anschließend erfolgte die Prüfung mit dem originalen Yaskawa SGDB-10ADG Servo Drive.
Bei der Abschlussprüfung funktionierte die Positionierung wieder fehlerfrei. Der Reparaturfall zeigt, dass Encoderprobleme nicht immer sofort zu einem vollständigen Motorausfall oder einer eindeutigen Alarmmeldung führen. Auch schleichende Abweichungen bei wiederkehrenden Winkelpositionen können auf ein fehlerhaftes Rückführungssystem hinweisen.
Preis, Lieferzeit und weitere Informationen
Für den Yaskawa SGM-08V3B4 wurde auf der Website aktuell keine eindeutig zugehörige Produktseite gefunden. Eine nicht verifizierte Produkt-URL wird deshalb nicht angegeben.
Weitere Informationen zu unseren Reparaturen von Yaskawa Servomotoren finden Sie in unserem Yaskawa-Servicebereich.
Weitere Informationen zur Reparatur und zum Austausch von Yaskawa Encodern für Servo- und Spindelmotoren finden Sie auf unserer Encoder-Serviceseite. Dort ist auch der TRD-Y2048 als bearbeitetes Encodermodell aufgeführt.
📞 Kontaktieren Sie uns gerne, wenn Sie Fragen zu Ihrer Yaskawa-Motorentechnik, zu einem Positionsfehler oder zu einem konkreten Reparaturfall haben. Unser Team unterstützt Sie bei der technischen Einschätzung, Instandsetzung und Prüfung Ihres Motors.
Weitere Informationen wie Preis, Lieferzeit zu erwähnten Geräten:
Weitere Informationen zu unseren Yaskawa-Reparaturen finden Sie hier.
📞 Kontaktieren Sie uns gerne, wenn Sie Fragen zu Ihrer Yaskawa-Antriebstechnik haben. Unser erfa
Technische Spezifikationen
| Merkmal | Technische Information |
|---|
| Hersteller | Yaskawa Electric Corporation |
| Modell | SGM-08V3B4 |
| Alternative Bezeichnung | Yaskawa AC Servo Motor SGM-08V3B4 |
| Auftragsnummer laut Typenschild | 4B1622-1-2 |
| Geräteart | AC-Servomotor |
| Nennleistung | 750 W |
| Nennspannung | 200 V |
| Nennstrom | 4,4 A |
| Nenndrehmoment | 2,39 Nm |
| Nenndrehzahl | 3.000 U/min |
| Isolationsklasse | B |
| Encoder | Yaskawa TRD-Y2048 |
| Verwendeter Servo Drive | Yaskawa SGDB-10ADG |
| Anwendung beim Kunden | Positionierung eines Teilapparats in 90-Grad-Schritten |
Einsatzumgebung und kompatible Geräte
Der SGM-08V3B4 wurde in diesem Fall zusammen mit einem Yaskawa SGDB-10ADG betrieben. Der Motor war Teil einer Positionierachse in einem Teilapparat.
Vor dem Austausch eines Servomotors, Encoders oder Servo Drives müssen die vollständigen Typenbezeichnungen sowie die Motor-, Geber- und Anschlussausführung geprüft werden. Eine mechanisch passende Komponente ist nicht automatisch elektrisch oder regelungstechnisch kompatibel.
Ebenso müssen vorhandene Parameter, die Maschinenausführung und die Pinbelegung der Encoderverbindung berücksichtigt werden.
Funktionsbeschreibung
Der Servo Drive stellt dem Motor die geregelte elektrische Leistung zur Verfügung. Abhängig von der übergeordneten Maschinensteuerung erhält der Drive einen Sollwert für Bewegung, Drehzahl oder Position.
Der TRD-Y2048 erfasst die Bewegung der Motorwelle und liefert die Rückmeldesignale an den SGDB-10ADG. Der Drive vergleicht die Rückmeldung fortlaufend mit dem Sollwert und korrigiert Abweichungen durch eine entsprechende Motoransteuerung.
Bei einem Fehler im Encodersignal verliert die Regelung einen Teil der zuverlässigen Information über die tatsächliche Bewegung. Die Folgen können von sporadischen Positionsabweichungen bis zu einem Encoder- oder Rückführungsalarm reichen.
Bestandteile
Die folgende Übersicht enthält nur die bei diesem Reparaturfall eindeutig belegbaren Hauptkomponenten.
| Baugruppe | Bezeichnung | Menge | Funktion | Hinweise zur Prüfung oder Reparatur |
|---|
| Servomotor | Yaskawa SGM-08V3B4 | 1 | Erzeugt die geregelte Drehbewegung | Wicklungen, Isolation, Rundlauf und Motorlauf prüfen |
| Encoder | Yaskawa TRD-Y2048 | 1 | Erfasst Bewegung und Position der Motorwelle | Im vorliegenden Fall defekt und ersetzt |
| Servo Drive | Yaskawa SGDB-10ADG | 1 | Versorgung, Ansteuerung und Regelung des Motors | Für die Abschluss- und Positionierungsprüfung verwendet |
| Teilapparat | Kundenseitige Anwendung | 1 | Positioniert die Bearbeitungsachse in definierten Winkelschritten | Mechanisches Spiel bei vergleichbaren Fehlerbildern mitprüfen |
Alarmmeldungen und Troubleshooting
Der Kunde meldete bei diesem Reparaturfall keine konkrete Alarmnummer. Die folgende Tabelle basiert auf der bereitgestellten SGDB-Fehlerübersicht. Sie zeigt relevante Encoder-, Rückführungs- und Antriebsfehler. Nicht alle aufgeführten Alarme sind bei jeder Motor- und Encoderausführung anwendbar.
| Code | Originalbezeichnung | Technische Bedeutung | Mögliche Ursache | Prüfung oder Maßnahme |
|---|
| A.00 | Absolute Encoder Data Error | Fehler der Absolutencoder-Daten | Ungültige oder fehlerhafte Encoderdaten | Nur bei Verwendung eines Absolutencoders relevant |
| A.01 | Absolute Encoder Data Error | Fehler der Absolutencoder-Daten | Datenübertragung oder Encoder fehlerhaft | Laut Tabelle nur für SGDB mit Absolutencoder |
| A.40 | Overvoltage | Überspannung | Zu hohe Zwischenkreisspannung oder Rückspeisung | Versorgung und Brems-/Rückspeisebedingungen prüfen |
| A.51 | Feedback Overspeed | Rückgemeldete Überdrehzahl | Rückführsignal entspricht mehr als 110 % der maximalen Drehzahl | Encoder, Signalübertragung und tatsächliche Drehzahl prüfen |
| A.70 | Overload | Überlastung | Erhöhte mechanische oder elektrische Belastung | Last, Motorlauf und Mechanik prüfen |
| A.71 | Overload | Kurzzeitige Überlastung | Momentane zu hohe Motorbelastung | Schwergängigkeit und Belastung der Achse prüfen |
| A.72 | Overload | Dauerhafte Überlastung | Länger anliegende Überlast | Lastprofil, Mechanik und Motorzustand prüfen |
| A.C1 | Overrun | Überlauf beziehungsweise unzulässige Bewegung | Regelabweichung oder Bewegungsfehler | Sollwert, Rückführung und Mechanik prüfen |
| A.C2 | Encoder Phase Detection Fault | Fehler bei der Erkennung der Encoderphase | Fehlerhaftes Phasen- oder Encodersignal | Laut Tabelle bei inkrementalem Encoder relevant |
| A.C3 | PA-, PG-Phase Disconnection of PG Signal Line | Unterbrechung der PA-/PG-Signalleitung | Leitungs-, Stecker- oder Encoderfehler | Encoderleitung und Anschlüsse prüfen |
| A.C4 | PC Disconnection | Unterbrechung des PC-Signals | Leitungsunterbrechung oder Encoderfehler | PC-Signal und Steckverbindungen prüfen |
| A.F1 | Power Supply Line Open Phase | Ausfall einer Versorgungsphase | Unterbrochene oder fehlende Phase | Laut Tabelle für SGDB relevant |
| A.F3 | Momentary Power Loss Error | Kurzzeitiger Versorgungsausfall | Spannungseinbruch oder Netzunterbrechung | Netzversorgung und Anschlüsse prüfen |
Diagnosehinweise zum Hauptfehler
| Prüfschritt | Feststellung beziehungsweise Bedeutung |
|---|
| Kundenbeanstandung | Der Teilapparat erreichte die vorgegebene 90-Grad-Position nicht mehr sauber |
| Alarmanzeige | Keine konkrete Alarmnummer vom Kunden genannt |
| Festgestellte Ursache | Defekter Yaskawa TRD-Y2048 Encoder |
| Externe mögliche Ursachen bei ähnlichen Fällen | Encoderleitung, Steckverbindungen, Abschirmung, Kupplung, Getriebe oder mechanisches Spiel |
| Interne mögliche Ursachen | Encoderdefekt, fehlerhafte Signalübertragung, verschlissene Lager oder Verunreinigung |
| Ausgeführte Reparatur | Encoder ersetzt sowie Lager und Dichtungen erneuert |
| Abschlussprüfung | Prüfung mit originalem Yaskawa SGDB-10ADG |
| Ergebnis | Positionierung nach der Reparatur fehlerfrei |
Präventive Maßnahmen
- Encoderleitungen nicht gemeinsam mit stark störenden Leistungsleitungen verlegen.
- Steckverbindungen regelmäßig auf festen Sitz, Verschmutzung und Korrosion kontrollieren.
- Beschädigte Kabelabschirmungen frühzeitig instand setzen.
- Mechanisches Spiel in Kupplungen, Getrieben und Teilapparaten prüfen.
- Ungewöhnliche Lagergeräusche oder Vibrationen nicht über längere Zeit ignorieren.
- Motor und Encoder vor Öl, Kühlmittel und Staub schützen.
- Bei Positionsabweichungen die vollständige Fehleranzeige des Servo Drives dokumentieren.
- Wiederholgenauigkeit über mehrere Positionierungszyklen kontrollieren.
- Vor einem Komponententausch sämtliche Typenbezeichnungen und Anschlussvarianten dokumentieren.