20.09.2026 von Viktor Siebert
Okuma MIV0404-1-B5 mit Alarm 28: Ausfall der Y-Achse durch unzureichende Kühlung und defekte Leistungsendstufe
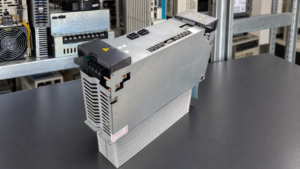
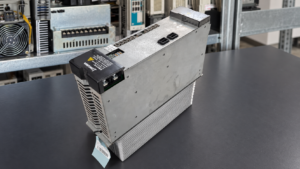
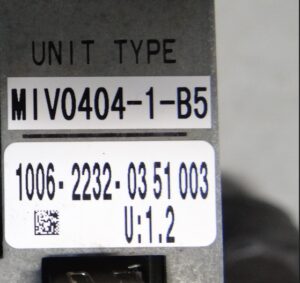
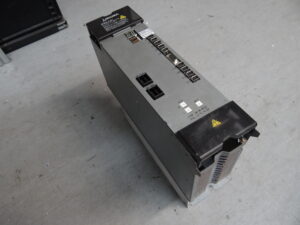
Die Okuma Servo Drive Unit MIV0404-1-B5 mit der Bestellnummer 1006-2232 kam mit einem achsabhängigen Fehlerbild zu uns. Bei der Prüfung an der CNC arbeitete die X-Achse zunächst ordnungsgemäß. Sobald jedoch eine Bewegung der Y-Achse angefordert wurde, schaltete der Antrieb unmittelbar ab und meldete Alarm 28.
Bei einem zweiachsigen Servoantrieb ist diese Beobachtung für die Diagnose besonders wichtig. Wenn eine Achse funktioniert und die zweite Achse erst beim Bewegungsbefehl ausfällt, muss nicht nur die allgemeine Spannungsversorgung betrachtet werden. Auch die getrennten Leistungszweige, die Motoransteuerung, die Rückführung sowie mechanische und thermische Einflüsse der betroffenen Achse müssen geprüft werden.
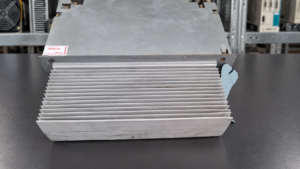
Im vorliegenden Fall führte die Untersuchung zur Leistungsendstufe der Y-Achse. Zusätzlich fiel der Lüfter als entscheidender Teil der Fehlerkette auf. Er drehte sich äußerlich noch, war jedoch stark verschmutzt und lieferte nicht mehr die erforderliche Kühlleistung. Dadurch wurde der Defekt zunächst leicht übersehbar. Mit der Zeit stieg die thermische Belastung der Leistungselektronik so weit an, dass die Leistungsendstufe ausfiel.
Was bedeutet Alarm 28 bei einer Okuma MIV Servo Drive Unit?
In der für die Okuma MIV-Serie vorliegenden Servo-Alarmtabelle wird Alarm 28 als „DIFF over“ bezeichnet. Der Alarm bedeutet, dass die Positionsabweichung innerhalb der Positionsregelung unzulässig groß geworden ist. Vereinfacht gesagt folgt die tatsächlich erfasste Achsposition dem von der Steuerung vorgegebenen Sollwert nicht mehr ausreichend genau.
Laut Manual wird zusammen mit dem Alarm ein erkannter Positionsfehler ausgegeben. Als mögliche Maßnahmen nennt Okuma unter anderem die Verringerung von Massenträgheit und Reibungswiderstand im mechanischen System sowie die Prüfung beziehungsweise den Austausch der MIV Unit oder des Motors.
Diese Hinweise zeigen, dass Alarm 28 nicht automatisch nur einen einzigen Defekt bezeichnet. Eine schwergängige Mechanik, ein Motorproblem, eine fehlerhafte Rückführung oder ein interner Fehler des Servoantriebs können zu einer zu großen Regelabweichung führen. Deshalb darf der Alarm nicht allein durch Austausch eines beliebigen Bauteils bearbeitet werden. Entscheidend ist, unter welchen Bedingungen er entsteht und ob nur eine der beiden Achsen betroffen ist.
Beim hier untersuchten MIV0404-1-B5 war die X-Achse funktionsfähig. Die Y-Achse schaltete dagegen unmittelbar beim Bewegungsversuch ab. Dieses Verhalten lenkte die Diagnose gezielt auf den der Y-Achse zugeordneten Leistungsweg.
Abgrenzung zum ebenfalls als Nummer 28 geführten Systemalarm
In den Okuma-Unterlagen erscheint die Nummer 28 zusätzlich in einer Tabelle interner Systemalarme. Dort ist sie als „Parity error“ beschrieben und bezieht sich auf einen Fehler bei der CPU-Verarbeitung. Dieser Systemalarm ist von Servo-Alarm 28 „DIFF over“ zu unterscheiden.
Für den vorliegenden Reparaturfall ist aufgrund der achsabhängigen Abschaltung beim Bewegungsbefehl der Servo-Alarm „DIFF over“ relevant. Bei einer Diagnose sollte trotzdem immer die vollständige Anzeige einschließlich Alarmart, Zusatzdaten und betroffener Achse dokumentiert werden. Nur die Zahl 28 ohne weiteren Zusammenhang reicht für eine sichere Zuordnung nicht aus.
Funktion des Okuma MIV0404-1-B5
Das Okuma MIV0404-1-B5 ist eine zweiachsige Servo Drive Unit aus der MIV-Serie. Die Bestellnummer 1006-2232 ist in der vorliegenden Okuma-Konfigurationsunterlage dem MIV0404-1 PU zugeordnet. Das Modul ist für zwei BL-Motorachsen mit jeweils 4 kW Motorleistung ausgelegt.
Die Drive Unit verarbeitet die Sollwerte der CNC-Steuerung und regelt Strom, Drehmoment, Geschwindigkeit und Position der angeschlossenen Servomotoren. Dazu werden die Bewegungsbefehle der Steuerung mit den zurückgemeldeten Positionswerten verglichen. Die Leistungselektronik erzeugt daraus die erforderlichen Motorströme für beide Achsen.
Da zwei Achsen in einem gemeinsamen Modul zusammengefasst sind, können einige Baugruppen gemeinsam genutzt werden, während die Leistungsausgänge achsbezogen arbeiten. Deshalb kann ein interner Schaden an einem Leistungszweig dazu führen, dass eine Achse weiterhin funktioniert und die zweite Achse unter Bewegungsanforderung ausfällt.
Der Lüfter drehte sich, kühlte aber nicht mehr ausreichend
Der Lüfter war in diesem Fall die ursprüngliche Ursache der späteren Beschädigung. Obwohl er sich noch drehte, war er stark verschmutzt und förderte nicht mehr genügend Luft. Genau dieses Fehlerbild ist in der Praxis kritisch, weil eine reine Sichtkontrolle aus der Entfernung einen scheinbar funktionierenden Lüfter vermuten lässt.
Für eine wirksame Kühlung reicht es nicht aus, dass sich das Lüfterrad grundsätzlich bewegt. Entscheidend sind Luftdurchsatz, Drehzahl, freie Luftwege und ein sauberer Kühlkörper. Ablagerungen auf den Lüfterflügeln und in den Kühlkanälen verringern die Wärmeabfuhr. Gleichzeitig können gealterte Lager oder ein geschwächter Lüftermotor dazu führen, dass die Nenndrehzahl nicht mehr erreicht wird.
Bei hoher Belastung entsteht in der Leistungsendstufe erhebliche Verlustwärme. Wird sie nicht zuverlässig abgeführt, steigen die Temperaturen der Leistungshalbleiter und der angrenzenden Bauteile. Eine länger andauernde thermische Überlastung kann die Alterung beschleunigen und schließlich zum Ausfall der Endstufe führen. Genau diese Fehlerkette wurde beim vorliegenden Okuma MIV0404-1-B5 festgestellt.
Eingangskontrolle und Diagnose an der CNC
Das gemeldete Fehlerbild wurde zunächst funktional eingegrenzt. Die X-Achse ließ sich bewegen und arbeitete ohne den beschriebenen Ausfall. Bei der Y-Achse trat Alarm 28 dagegen unmittelbar mit dem Bewegungsbefehl auf. Damit war erkennbar, dass der Fehler last- beziehungsweise ansteuerungsabhängig war und nicht bereits beim reinen Einschalten des Moduls entstand.
Bei einem solchen Ablauf werden unter anderem die Alarmdaten, die Motor- und Encoderverbindungen, der mechanische Zustand der betroffenen Achse und der zugehörige Leistungsausgang betrachtet. Im Gerät selbst werden außerdem Kühlung, Lüfter, Luftwege, Leistungshalbleiter, Treiberstufen, Versorgungen und Verbindungen zwischen den Baugruppen überprüft.
Die Untersuchung des MIV0404-1-B5 zeigte eine defekte Leistungsendstufe. Parallel dazu wurde der verschmutzte und nicht mehr ausreichend fördernde Lüfter festgestellt. Damit ließ sich nicht nur der aktuelle Ausfall der Y-Achse erklären, sondern auch die Entstehung des Schadens nachvollziehen.
Instandsetzung von Leistungsendstufe und Kühlung
Bei der Instandsetzung musste die Fehlerkette vollständig berücksichtigt werden. Eine Bearbeitung der Leistungsendstufe allein wäre nicht ausreichend gewesen, solange die Ursache der thermischen Überlastung bestehen blieb. Deshalb wurde neben der defekten Leistungselektronik auch der Lüfter beziehungsweise die unzureichende Kühlung in die Reparatur einbezogen.
Die betroffenen Bereiche wurden geprüft und die Funktionsfähigkeit der Kühlung wiederhergestellt. Konkrete Typen oder Einzelbezeichnungen der erneuerten Leistungshalbleiter werden hier nicht genannt, da diese Angaben für den vorliegenden Fall nicht dokumentiert wurden. Entscheidend ist die Kombination aus Reparatur der ausgefallenen Leistungsstufe und Beseitigung der thermischen Ursache.
Nach Arbeiten an einem zweiachsigen MIV-Modul müssen beide Achskanäle geprüft werden. Neben der Freigabe und der Drehrichtung sind Stromaufnahme, Rückführung, Temperaturentwicklung, Alarmverhalten und Funktion unter Bewegung relevant. Ein abschließendes positives Testergebnis nach der Instandsetzung wurde für diesen Bericht nicht separat dokumentiert und wird deshalb nicht als bestätigte Tatsache dargestellt.
Warum ein scheinbar laufender Lüfter trotzdem gefährlich sein kann
Dieser Reparaturfall zeigt ein häufig unterschätztes Problem industrieller Antriebstechnik. Lüfter werden oft erst dann als defekt erkannt, wenn sie vollständig stehen. Tatsächlich kann ihre Kühlleistung schon lange vorher deutlich nachlassen.
Staub, Ölnebel und feine Produktionsrückstände setzen sich auf den Flügeln, Schutzgittern und Kühlkörpern ab. Das erhöht den Strömungswiderstand und reduziert den Luftdurchsatz. Gleichzeitig kann ein gealtertes Lager die Drehzahl verringern. Der Antrieb funktioniert unter leichter Belastung möglicherweise noch, während die Temperatur bei dynamischen Achsbewegungen oder längeren Bearbeitungszyklen immer weiter steigt.
Eine vorbeugende Kontrolle sollte deshalb nicht nur prüfen, ob sich der Lüfter dreht. Auch Laufgeräusch, Luftstrom, Verschmutzung und Temperaturverhalten müssen berücksichtigt werden. Bei älteren Geräten kann ein rechtzeitiger Lüftertausch wesentlich günstiger sein als die spätere Reparatur einer beschädigten Leistungsendstufe.
Präventive Hinweise für Betreiber von Okuma MIV-Antrieben
Schaltschrankfilter, Lüfter und Kühlkörper sollten abhängig von Betriebsstunden und Umgebungsbedingungen regelmäßig kontrolliert und gereinigt werden. Besonders in Bereichen mit Ölnebel, leitfähigem Staub oder hoher Umgebungstemperatur kann sich die Kühlleistung deutlich schneller verschlechtern.
Bei der Kontrolle sollte der tatsächliche Luftstrom bewertet werden. Ein sich drehendes Lüfterrad ist noch kein Nachweis für ausreichende Kühlung. Ungewöhnliche Laufgeräusche, verzögerter Anlauf, schwankende Drehzahl oder ein deutlich schwächerer Luftstrom sind Hinweise auf einen notwendigen Austausch.
Tritt ein Alarm nur nach einer bestimmten Laufzeit oder ausschließlich bei einer Achsbewegung auf, sollten die Bedingungen möglichst genau dokumentiert werden. Dazu gehören die vollständige Alarmanzeige, die betroffene Achse, der Betriebszustand, die vorherige Laufzeit und die ausgeführte Bewegung. Diese Angaben erleichtern die Abgrenzung zwischen Mechanik, Motor, Encoder und Servo Drive Unit.
Fazit
Beim Okuma MIV0404-1-B5 mit der Bestellnummer 1006-2232 arbeitete die X-Achse, während die Y-Achse beim Bewegungsbefehl sofort mit Alarm 28 abschaltete. Die Okuma-Alarmtabelle beschreibt diesen Servo-Alarm als „DIFF over“, also als unzulässig große Positionsabweichung.
Die Diagnose ergab eine defekte Leistungsendstufe. Ausgangspunkt der Fehlerkette war ein stark verschmutzter Lüfter, der sich zwar noch drehte, aber nicht mehr genügend Kühlleistung bereitstellte. Die anhaltende thermische Belastung führte schließlich zum Schaden an der Leistungselektronik.
Der Fall macht deutlich, warum die Kühlung bei älteren Servo Drive Units nicht nur oberflächlich kontrolliert werden darf. Ein frühzeitig erkannter schwacher oder verschmutzter Lüfter kann helfen, kostspielige Folgeschäden an der Leistungsendstufe zu vermeiden.
Preis, Lieferzeit und weitere Informationen
Aktuelle Informationen zu Preis und Lieferzeit der Okuma Servo Drive Unit MIV0404-1-B5 mit der Bestellnummer 1006-2232 finden Sie auf der zugehörigen Produktseite: https://www.industrypart.com/de/products/okuma-miv0404-1-b5-1006-2232-servo-drive-40979.html
Weitere Informationen zu unseren Reparaturen von Okuma Servo- und Spindeldrives finden Sie hier: https://www.industrypart.com/de/okuma-drives
📞 Kontaktieren Sie uns gerne, wenn Sie Fragen zu Ihrer Okuma-Antriebstechnik oder zu einem konkreten Fehlerfall haben. Unser Team unterstützt Sie bei der technischen Einschätzung, Reparatur und Prüfung Ihres Gerätes.
Technischer Block: Okuma MIV0404-1-B5 / 1006-2232
Technische Spezifikationen
| Merkmal | Technische Information |
|---|
| Hersteller | Okuma |
| Modell | MIV0404-1-B5 |
| Alternative Bezeichnung | MIV04041B5; Baureihengrundgerät MIV0404-1 PU |
| Artikel- oder Bestellnummer | 1006-2232 |
| Geräteart | Zweiachsige Servo Drive Unit / Inverter Unit |
| Achszahl | 2 |
| Kompatibler Motortyp | Okuma BL- und PREX-Servomotoren laut Produktseite; die bereitgestellte Konfigurationsunterlage führt die MIV0404-1 für BL-Motoren |
| Leistung | 4 kW je Achse, entsprechend 5,3 hp je Achse |
| Eingangsspannung | 300 V DC vom MPS/MPR Power Supply laut Produktseite |
| Steuerspannung | 24 V DC laut Produktseite |
| Strom | In den vorliegenden Unterlagen nicht angegeben |
| Kühlung | Aktive Lüfterkühlung; im Reparaturfall war der Lüfter verschmutzt und förderte nicht ausreichend |
| Steuerungsumgebung | Okuma CNC mit MIV-Servosystem |
| Produktionsjahr | Nicht angegeben |
| Abmessungen | Nicht angegeben |
| Gewicht | Nicht angegeben |
| Manual-Referenz | Okuma 4742-E, Section 1 Inverter Unit (MIV Unit), Konfiguration und Alarmtabellen |
Einsatzumgebung und kompatible Geräte
Die MIV0404-1-B5 Servo Drive Unit wird innerhalb eines Okuma-CNC-Antriebssystems zur Regelung von zwei Servoachsen eingesetzt. Die vorliegende Okuma-Konfigurationsunterlage ordnet die Bestellnummer 1006-2232 einer zweiachsigen MIV0404-1 Inverter Unit für BL-Motoren zu. Für beide Achsen wird eine anwendbare Motorleistung von jeweils 4 kW genannt.
Vor dem Austausch eines Moduls müssen vollständige Modellbezeichnung, Suffix, Hardwarestand, Steuerplatine, Parameter beziehungsweise Servodaten und Maschinenausführung geprüft werden. Die gleiche Bestellnummer allein belegt nicht automatisch, dass jede Variante ohne weitere Anpassung in jeder Maschine eingesetzt werden kann.
Funktionsbeschreibung
Die MIV0404-1-B5 setzt die von der CNC übertragenen Bewegungsbefehle in geregelte Motorströme für zwei Servoachsen um. In der Positionsregelung vergleicht das System Sollposition und zurückgemeldete Istposition. Aus der Abweichung werden Drehmoment- und Geschwindigkeitsvorgaben für die jeweilige Achse gebildet.
Die Leistungselektronik versorgt die Motoren entsprechend der Anforderung. Rückmeldungen des Motors beziehungsweise des Positionsgebers ermöglichen die laufende Regelung und Überwachung. Schutzfunktionen kontrollieren unter anderem Kommunikation, Position, Geschwindigkeit, Temperatur und das Verhalten der Achsen. Wird eine zulässige Grenze überschritten, schaltet die Steuerung die betroffene Funktion ab und gibt einen Alarm mit Diagnosedaten aus.
Bestandteile
Die bereitgestellte Komponentenliste nennt die folgenden Baugruppen für das MIV0404. Die Steuerplatine ist abhängig von der Ausführung als ICB1H oder ICB1F angegeben. Die zwei Verbindungsplatinen BTB71 passen zum zweiachsigen Aufbau.
| Baugruppe | Bezeichnung auf Platine oder Modul | Menge | Funktion | Hinweise zur Prüfung oder Reparatur |
|---|
| Steuerplatine | ICB1H oder ICB1F | 1 | Verarbeitung der Steuer- und Regelfunktionen sowie Kommunikation mit dem CNC-System | Servodaten, Kommunikation, Versorgung und achsbezogene Signale prüfen |
| Leistungsplatine | IVPB0404 | 1 | Ansteuerung und Verbindung der Leistungselektronik | Treibersignale, Versorgungen und thermisch belastete Bereiche kontrollieren |
| Verbindungsplatine | BTB71 | 2 | Elektrische Verbindung innerhalb der beiden Achskanäle | Steckkontakte, Leiterbahnen und Übergangswiderstände prüfen |
| Leistungsteil | MIV0404 | 1 | Bereitstellung der geregelten Motorleistung für beide Servoachsen | Leistungshalbleiter, Kühlung, Isolation und Verhalten unter Last prüfen |
Alarmmeldungen und Troubleshooting
Die folgende Übersicht basiert auf der bereitgestellten Okuma-Alarmtabelle für MIV Units. Die Maßnahmen sind sinngemäß aus dem Manual übernommen. Sie ersetzen keine Messung am konkreten Antriebssystem.
| Code | Originalbezeichnung | Technische Bedeutung | Mögliche Ursache | Prüfung oder Maßnahme laut Manual |
|---|
| 20 | Motor overheat | Motortemperatur ist unzulässig angestiegen; Untercodes unterscheiden Motor- und Encoderüberhitzung | Überlastung, Motor- oder Encoderproblem, Betriebsbedingungen | Betriebsbedingungen prüfen; betroffenen Motor, Motorencoder oder Encoderkabel prüfen beziehungsweise wechseln |
| 21 | Servo link communication error | Befehle der CNC können wegen eines Kommunikationsfehlers nicht empfangen werden | Servolink, MIV Unit oder FCP Board | Servolinkkabel, MIV Unit und FCP Board prüfen beziehungsweise wechseln |
| 22 | Servo link cable breakage | Unterbrechung des Servolinkkabels, CNC-Befehle werden nicht empfangen | Kabelbruch, MIV Unit oder FCP Board | Servolinkkabel, MIV Unit und FCP Board prüfen beziehungsweise wechseln |
| 23 | Servo link protocol error | Format oder Timing der von der CNC gesendeten Daten ist fehlerhaft | NC-Software, MIV Unit oder FCP Board | NC-Software prüfen; MIV Unit und FCP Board prüfen beziehungsweise wechseln |
| 24 | Servo data error | Servodaten aus der CNC können bei Initialisierung oder Betrieb nicht verarbeitet werden | Servodatendatei, NC-Software oder MIV Unit | Servodatendatei und NC-Software prüfen; MIV Unit prüfen beziehungsweise wechseln |
| 25 | Command error | Inhalt eines Positionierbefehls ist fehlerhaft | Unzulässiger Modus, Koordinatensystem, Punkt- oder Servolinkbefehl | Servodatendatei und NC-Software prüfen; MIV Unit prüfen beziehungsweise wechseln |
| 26 | CON speed over | Inkrement der Positionsvorgabe von der CNC überschreitet den zulässigen Wert | Servodaten oder NC-Befehl außerhalb des zulässigen Bereichs | Servodatendatei und NC-Software prüfen |
| 27 | Speed command over | Geschwindigkeitsvorgabe überschreitet den zulässigen Wert | Hohe Massenträgheit oder Reibung, MIV Unit, Motor oder Versorgung | Mechanische Trägheit und Reibung reduzieren; MIV Unit, Motor und Versorgung prüfen |
| 28 | DIFF over | Positionsabweichung in der Positionsregelung ist unzulässig groß | Mechanische Schwergängigkeit, Motorproblem oder interner Fehler der MIV Unit | Massenträgheit und Reibung reduzieren; MIV Unit und Motor prüfen beziehungsweise wechseln |
| 29 | APA speed over | Achsvorschub ist gegenüber dem Eilgang unzulässig hoch oder Encoderwerte ändern sich fehlerhaft | MIV Unit, Motorencoder, Encoderkabel oder magnetischer Encoder | Je nach Motortyp MIV Unit, Encoder und Encoderkabel prüfen beziehungsweise wechseln |
| 30 | Full-closed loop error | Abweichung zwischen externem Positionsgeber und Motorencoder überschreitet den Grenzwert | Offset, Geberfehler oder Lost Motion im Antriebssystem | Offsetwert ausführen; externen Geber beziehungsweise Absolutmaßstab prüfen; Lost Motion reduzieren |
| 31 | Speed over | Tatsächliche Motordrehzahl ist unzulässig hoch | MIV Unit, Motorencoder oder Geberkabel | MIV Unit sowie je nach Motortyp Encoder und Kabel prüfen beziehungsweise wechseln |
| 32 | Speed deviation too large | Abweichung zwischen Soll- und Istgeschwindigkeit ist zu groß | Zu hohes Schnittmoment, MIV Unit oder Motor | Schnittmoment reduzieren; MIV Unit und Motor prüfen beziehungsweise wechseln |
| 33 | Collision detection | NC-Drehmomentbegrenzer erkennt eine mechanische Kollision beziehungsweise Behinderung | Mechanische Blockade, falscher Grenzwert, Encoder, MIV Unit oder Motor | Behinderung beseitigen; Grenzwert prüfen; Motorencoder, MIV Unit und Motor prüfen |
| 34 | Emergency stop time over | Maschine konnte bei Not-Halt nicht innerhalb der vorgegebenen Zeit stoppen | Servodaten, NC-Software, MIV Unit oder Motor | Servodatendatei und NC-Software prüfen; MIV Unit und Motor prüfen beziehungsweise wechseln |
Diagnosehinweise zum Hauptfehler Alarm 28
| Diagnosepunkt | Einordnung |
|---|
| Genaue Anzeige | Alarm 28 an der Y-Achse beim Bewegungsbefehl |
| Manual-Bezeichnung | DIFF over |
| Bedeutung | Die erkannte Positionsabweichung ist in der Positionsregelung zu groß |
| Diagnosedaten | Das Manual nennt als Zusatzwert den erkannten Positionsfehler, skaliert mit 2^-16 [pr/Tp] |
| Externe Ursachen | Zu hohe Massenträgheit, erhöhte Reibung, mechanische Schwergängigkeit oder Motorproblem |
| Interne Ursachen | Fehler im achsbezogenen Leistungszweig der MIV Unit; im konkreten Fall defekte Leistungsendstufe |
| Thermische Ursache im Fall | Verschmutzter Lüfter drehte noch, lieferte aber zu wenig Kühlleistung; daraus entstand eine längerfristige thermische Überlastung |
| Empfohlene Prüfung | X- und Y-Achse vergleichen; Mechanik, Motor, Encoderverbindungen, Leistungsausgang, Lüfter, Luftstrom und Temperaturentwicklung prüfen |
| Abgrenzung | Nicht mit Systemalarm 28 „Parity error“ verwechseln; vollständige Anzeige und Alarmgruppe dokumentieren |
Präventive Maßnahmen
| Maßnahme | Praktischer Nutzen |
|---|
| Lüfter regelmäßig auf Luftstrom, Drehzahl und Laufgeräusch prüfen | Erkennt schleichenden Kühlleistungsverlust trotz drehendem Lüfter |
| Lüfterflügel, Schutzgitter und Kühlkörper reinigen | Hält Luftwege frei und verbessert die Wärmeabfuhr |
| Schaltschrankfilter abhängig von Umgebung und Betriebsstunden kontrollieren | Reduziert Staub, Ölnebel und Wärmestau im Schaltschrank |
| Temperaturverhalten unter realer Achsbewegung beobachten | Deckt Fehler auf, die im Leerlauf nicht auftreten |
| Vollständige Alarmanzeige und betroffene Achse dokumentieren | Verhindert Verwechslung von Alarmgruppen und beschleunigt die Diagnose |
| Motor-, Encoder- und Leistungsstecker kontrollieren | Hilft, externe Ursachen von internen Drive-Fehlern abzugrenzen |
| Sporadische oder lastabhängige Fehler früh untersuchen lassen | Kann Folgeschäden an der Leistungselektronik vermeiden |